Dos oídos y 32 micrófonos: cómo un vehículo blindado aprende a escuchar FPV.
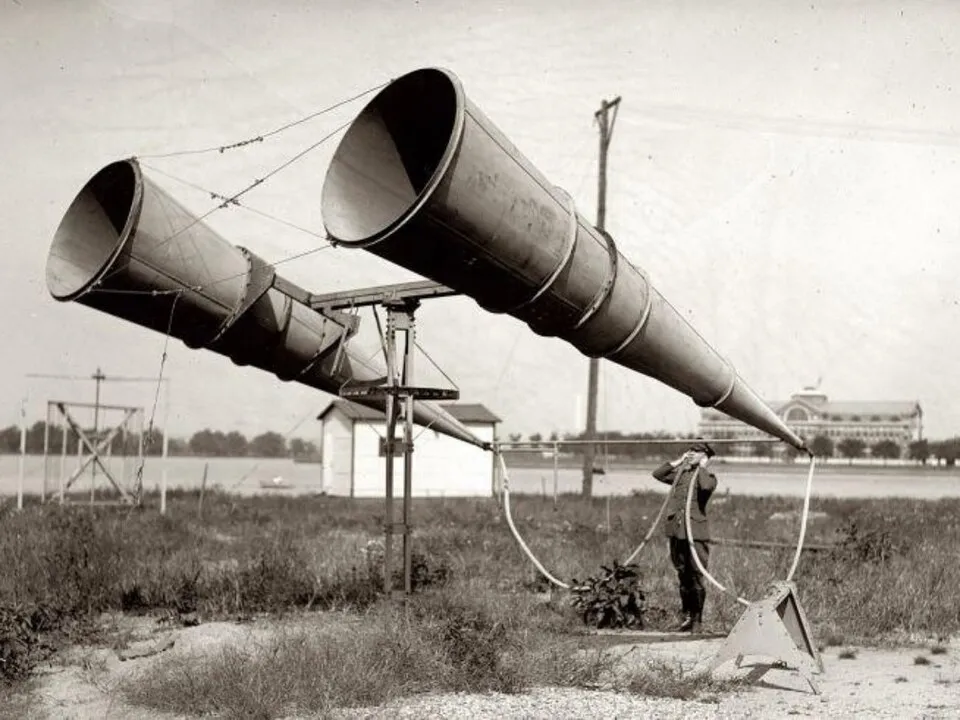
Un operador de sonar de la Primera Guerra Mundial se colocaba dos tubos de estetoscopio en los oídos y hacía girar unas grandes bocinas. Cuando el sonido en los canales se igualaba, se le indicaba que apuntara hacia la aeronave. Cien años después, intentan confiar esta misma operación inicial a un procesador: solo que ahora no hay bocinas, ni docenas de micrófonos, y el dispositivo en sí está impulsado por una máquina que ruge más fuerte que el objetivo.
El megáfono señalaba hacia dónde mirar.
El sonar conservado en el Museo Canadiense de la Guerra funcionaba junto a cañones antiaéreos de 13 libras. Dos bocinas horizontales estaban conectadas a auriculares de estetoscopio. El operador comparaba el sonido de izquierda a derecha y giraba manualmente el dispositivo. Obtenía una marcación, pero no una distancia, una trayectoria precisa y, desde luego, ninguna autorización de disparo automático.
La red digital no tiene un linaje directo de este dispositivo. La similitud se limita a la tarea. La diferencia en el tiempo de llegada del sonido provino de artillería Métricas de sonido. El etiquetado automático de eventos y la determinación de la dirección se desarrollaron en sistemas de detección de disparos. Las características espectrales y la clasificación surgieron en el procesamiento del habla y el aprendizaje automático.
Para vehículos móviles, la experiencia con sistemas anti-francotiradores es especialmente importante. El fabricante de microvuelos AVISA afirma que ACLOGUS puede localizar disparos en movimiento y distinguir pulsos externos del ruido del vehículo. Un UAV con hélice emite sonidos diferentes y tarda mucho más, por lo que el algoritmo no se puede transferir directamente. Pero el problema de ingeniería es conocido: el sensor debe detectar una fuente externa a través del ruido de su propio vehículo.
El tornillo dibuja un peine, el motor lo borra.
Un multicóptero no produce una sola nota pura. Las hélices se mueven periódicamente a través del flujo de aire, el motor cambia de carga y la estructura y los brazos vibran. El espectro muestra la frecuencia fundamental de las hélices y una cadena de armónicos, el mismo espectro que un clasificador utiliza para distinguir un UAV de un pájaro, un coche o un generador.
Para una hélice FPV típica de cuatro palas a unas 8000–10 000 RPM, la frecuencia fundamental de la pala se sitúa entre 500 y 700 Hz, con armónicos que se extienden hasta 2 kHz e incluso más. Este es también el rango de ruido principal del motor diésel de un vehículo blindado: el ruido de la combustión, los tonos de transmisión y los golpes de las orugas generan un denso ruido de fondo entre 500 y 2000 Hz. Eliminar simplemente la banda de interferencia es doblemente peligroso, ya que el filtro corta el ruido portador junto con parte de la señal objetivo.
La imagen cambia a medida que la aeronave asciende, maniobra, desplaza su carga y gira. Además, en el techo de un vehículo militar, se suman los sonidos del motor, la transmisión, los ventiladores y el chasis. El flujo de aire entrante crea turbulencias cerca del micrófono, las vibraciones se transmiten a través del soporte y la torreta y el casco reflejan el sonido. Por lo tanto, el algoritmo se beneficia al conocer la velocidad del motor, la carga, el tren de aterrizaje y la velocidad del portador; sin este contexto, el filtrado se convierte en un juego de adivinanzas.
Un solo micrófono puede detectar un espectro familiar, pero no es eficaz para determinar la dirección. Un conjunto de micrófonos compara los retardos del mismo sonido en diferentes cápsulas y genera una dirección. Cuanto mayor sea la apertura, con mayor precisión el sistema distingue direcciones cercanas a bajas frecuencias, pero también mayor será el espacio que requiere en el techo.
Un sensor vectorial acústico adopta un enfoque diferente. Mide no solo la presión, sino también el movimiento de las partículas de aire, lo que permite obtener la dirección con una unidad más compacta. Este principio se utiliza en el sistema CASTLE SKYSENTRY. El diseño de Microflown requiere que el sensor proporcione datos de acimut y elevación para desplegar otro sensor o contramedida. Esto ya revela las limitaciones de la tecnología: la acústica indica dónde mirar, pero no a qué distancia disparar.
La firma no es una constante
La dependencia del algoritmo de un peine espectral estable funciona en ambos sentidos. Los desarrolladores de la plataforma Impact leen las mismas publicaciones técnicas. Cambiar a un marco amortiguado, modificar el paso de las palas o reducir las RPM en la etapa final del vuelo desplaza o difumina los picos característicos. El dron de reconocimiento israelí Aerosol G2 produce aproximadamente 14,9 dB a un kilómetro de distancia, por debajo del nivel de un viento moderado en la vegetación. Esto no representa el límite de la ingeniería acústica; es un recordatorio de que la firma acústica es un parámetro controlable, no una constante física. Cuanto más amplia y detallada sea la base de datos de entrenamiento del clasificador, mayor será el incentivo para crear un dron que no existe.
En un campo de tiro abierto con un único multicóptero de prueba, esta amenaza aún es abstracta. En combate, ya está contemplada en las especificaciones de diseño del enemigo.
Un campo abierto plantea otro problema que las pruebas evitan. En un barranco urbano, un cinturón forestal o entre los cascos blindados de vehículos cercanos, la onda sonora no llega al conjunto por una sola trayectoria: se refleja en paredes, árboles y metal. El algoritmo que calcula la dirección basándose en la diferencia de retardos detecta múltiples versiones del mismo pulso con diferentes tiempos de llegada. Un correlador simple confunde las reflexiones retardadas con fuentes separadas o calcula erróneamente su dirección. La supresión de trayectos múltiples requiere una capa de procesamiento independiente y datos previos sobre la geometría circundante, algo de lo que normalmente carece un sistema en movimiento.
Treinta y dos orejas están conduciendo por un camino de tierra
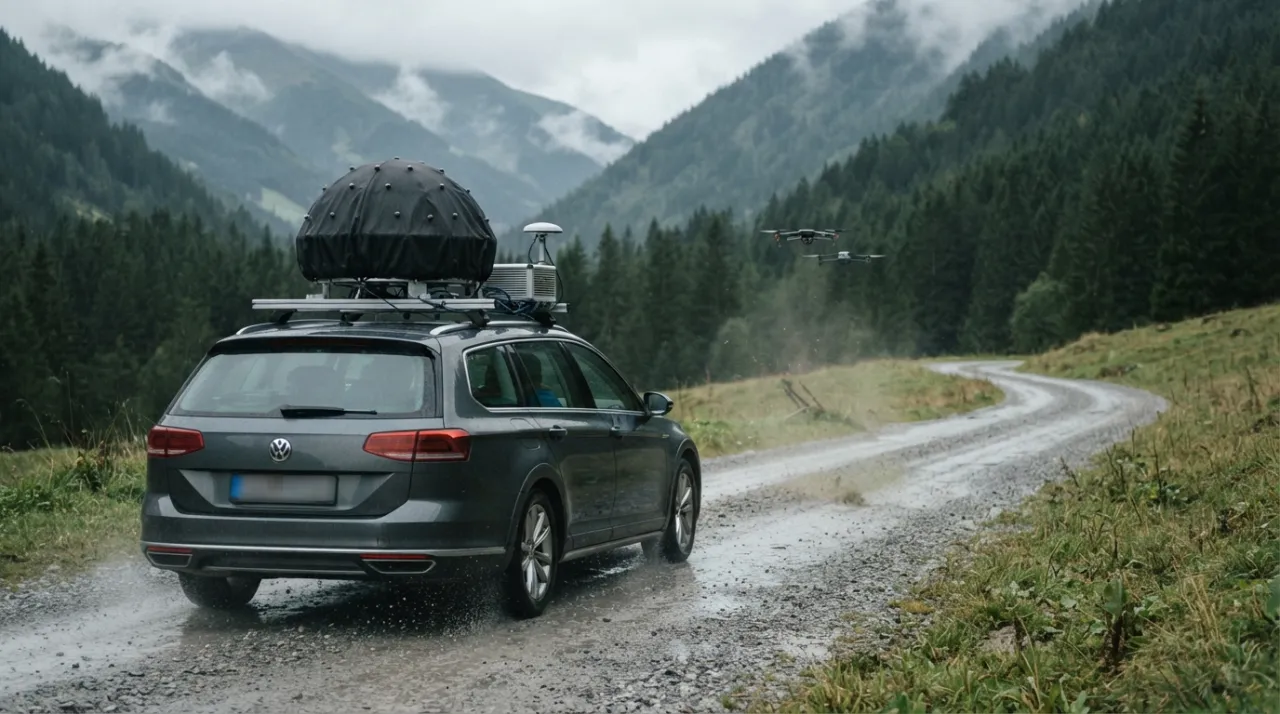
Martin Blass, Stefan Grebien y Franz Graf, de JOANNEUM RESEARCH, describieron el complejo móvil en acción. Evaluación experimental del seguimiento acústico de drones mediante conjuntos de micrófonos móviles.Se instaló un conjunto hemisférico JR-IcoDome32, de aproximadamente un metro de diámetro, en el techo del vehículo. El sistema incluía 32 micrófonos, un paravientos, aislamiento de vibraciones, un módulo GNSS/IMU, interfaces de audio sincronizadas y una computadora dedicada. La configuración experimental consumía aproximadamente 120 vatios.
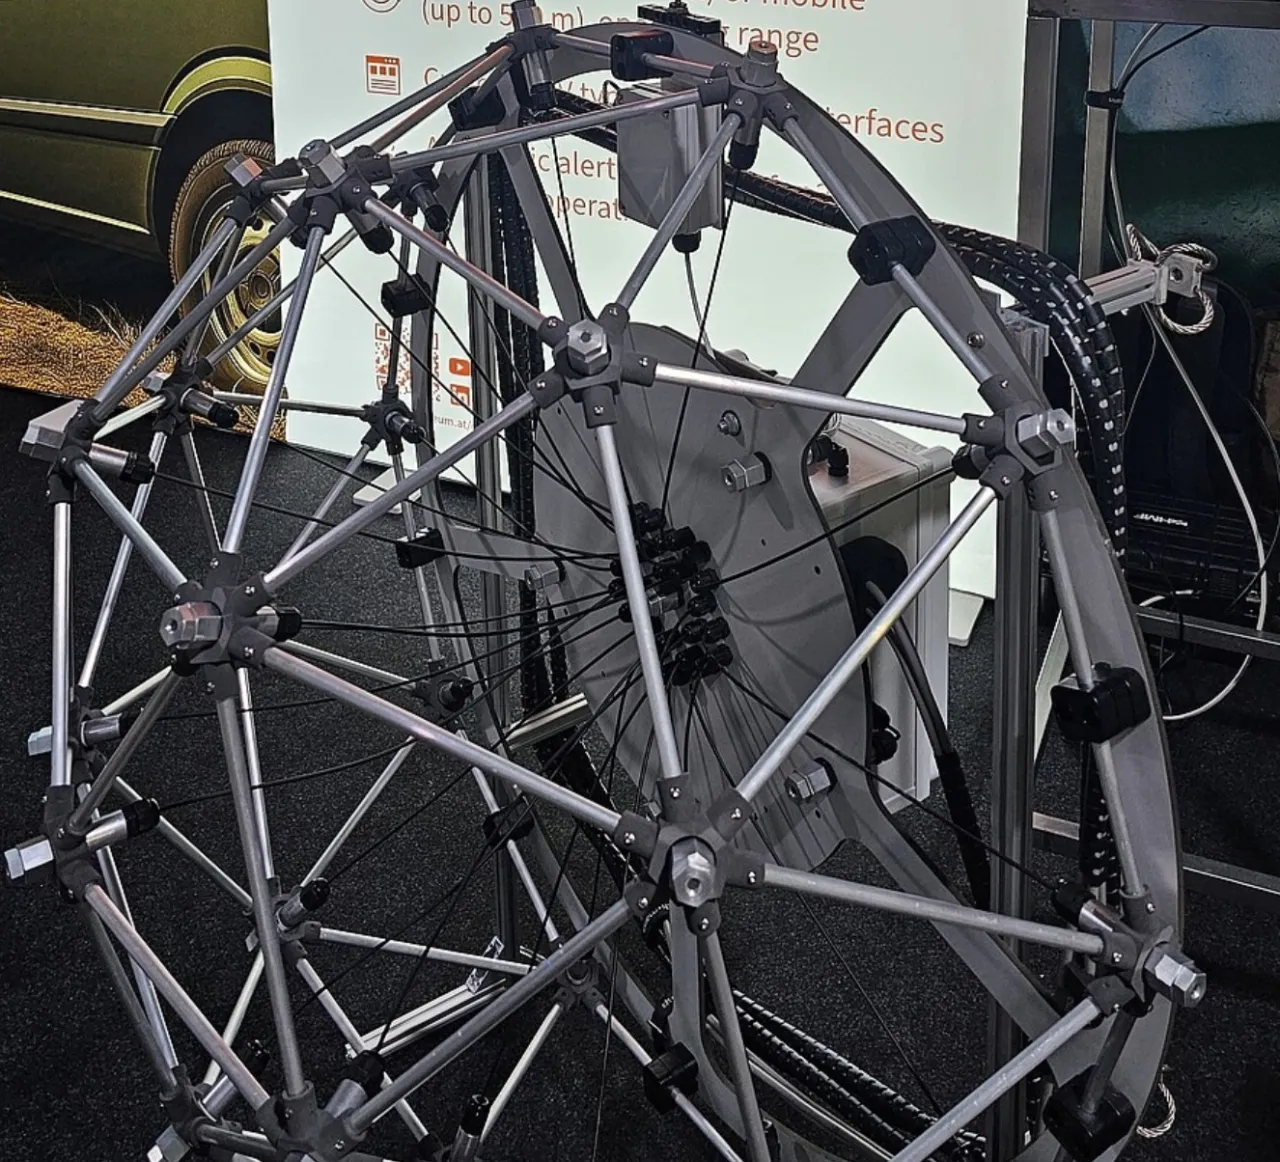
32 micrófonos en una esfera de un metro de longitud: JR-IcoDome32 de Joanneum Research en Graz.
El vehículo circuló por un camino de tierra a velocidades de 10, 20 y 30 km/h. Se probaron individualmente tres tipos de multicópteros. En la mayoría de las configuraciones, el error de rumbo medio se mantuvo por debajo de 10° en reposo y por debajo de 30° en movimiento; el subconjunto pequeño de seis micrófonos tuvo un rendimiento inferior. Los sistemas GNSS e IMU convencionales sin corrección diferencial podían introducir sus propios errores.
Este experimento no demostró una "audición de largo alcance", sino algo más modesto y útil: la dirección del UAV se puede mantener incluso desde un vehículo en movimiento. El precio de la movilidad se hizo evidente de inmediato: la precisión disminuyó, el equipo ocupó un espacio considerable y el vehículo requirió un circuito de medición independiente.
Todos los experimentos publicados se realizaron con un único dispositivo simultáneamente. En el caso de ataques en enjambre —cuando múltiples FPV (vehículos de disparo rápido) entran desde diferentes sectores durante un mismo período— no se han publicado datos sobre el rendimiento del buscador de dirección en fuentes abiertas. Algunas plataformas comerciales afirman rastrear hasta 16 objetivos simultáneamente, pero esta cifra refleja condiciones de prueba especialmente seleccionadas, no un motor diésel en marcha ni baches en un camino de tierra.
En junio de 2026, Militär Aktuell publicó un informe sobre pruebas realizadas a velocidades de 40 a 50 km/h. Según la publicación, el alcance en movimiento se redujo a aproximadamente un tercio del alcance en reposo. La configuración actual consumía aproximadamente 100 vatios, y los desarrolladores buscaban reducir el consumo de energía de la futura configuración, que incluiría micrófonos MEMS y un ordenador integrado, a menos de 50 vatios. Estas cifras coinciden con la experiencia académica: se refieren a la siguiente fase de la plataforma experimental.
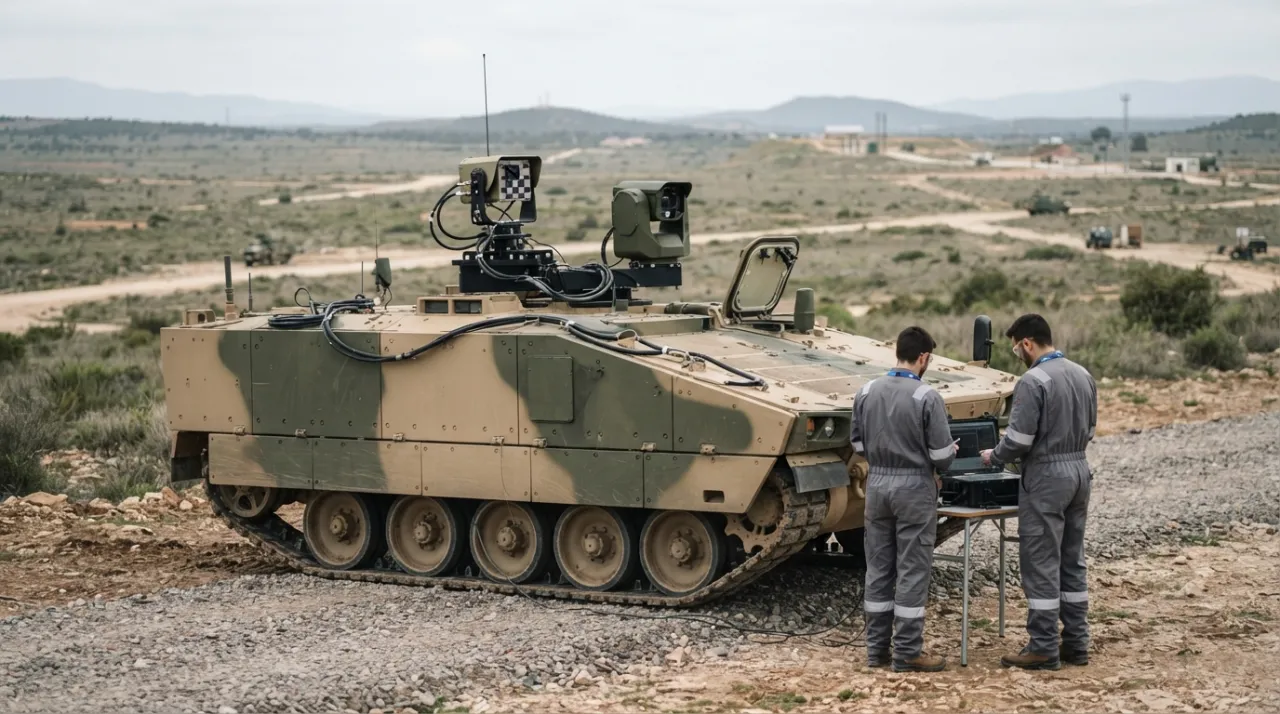
Todavía quedaba un paso más antes del vehículo blindado. En abril de 2026, General Dynamics European Land Systems, junto con Microflown AVISA, demostró el CASTLE en un ASCOD con orugas contra FPV no comerciales.dronesEl estado del evento es una prueba de concepto. La publicación no incluye la velocidad del vehículo, el modo de motor, la probabilidad de detección, la tasa de falsas alarmas ni el número de objetivos procesados simultáneamente. El sensor ha llegado a la plataforma de seguimiento; esto no significa que se convertirá en un sistema de producción estándar.
Para batir un récord de distancia siempre se necesita un pasaporte.
Para el CASTLE, el fabricante indica un alcance de hasta 250 m para un cuadricóptero de 2 kg y de hasta 1 km para un UAV de ala fija del mismo peso. No se trata de dos versiones con las mismas especificaciones. Los dispositivos difieren en sus hélices, motores, modo de vuelo y dirección del ruido. Microflown especifica el impacto de la velocidad y la dirección del viento.
Brendan Harvey y Sue O'Young en el trabajo Detección acústica de un UAV de ala fija En 2018, alcanzamos un alcance máximo de 678 m. Sin embargo, los micrófonos estaban instalados en una aeronave eléctrica en vuelo, y el objetivo era un ruidoso Giant Big Stik de gasolina que pesaba 6,5 kg. El alcance promedio fue de 302 m. La opción de procesamiento de mayor alcance generó una tasa de falsas alarmas poco práctica; un diseño más robusto redujo estas falsas alarmas a costa de una reducción moderada del alcance. Para aplicaciones FPV pequeñas cerca de un motor diésel en funcionamiento, este récord no resulta prometedor.
Hay otra trampa. En ello están trabajando Gabriel Jekateryńczuk y Zbigniew Piotrowski. Pruebas de alcance de micrófonos para exteriores y análisis espectral de firmas acústicas de UAV para el desarrollo de matrices Se compararon micrófonos en exteriores. Algunos rangos se determinaron utilizando un tono calibrado de 1 kHz con una relación señal/ruido específica. Esta prueba demuestra la eficacia del hardware, la protección contra el viento y las cápsulas, pero no equivale al rango de detección fiable de un dron atacante. Los autores identificaron el viento como el principal factor limitante: incluso las ráfagas moderadas aumentaban el ruido de fondo y reducían el alcance.
Una red neuronal no elimina esta física. Una hélice nueva, una carga útil diferente, nieve húmeda, un motor desconocido o un chasis de orugas modifican los datos de entrada. Si el conjunto de entrenamiento se recopila en un sitio de prueba silencioso, la alta precisión de clasificación puede perderse con el primer vehículo operativo. Por lo tanto, es útil que el algoritmo conozca la velocidad del motor, la carga, la marcha y la velocidad del vehículo, y es necesario suprimir mecánicamente algunas interferencias mediante el encapsulado, el desacoplamiento y la ubicación de instalación.
El micrófono debe hacer girar la cámara, no el disparador.
El sonido viaja a aproximadamente 343 m/s. Con un alcance de detección de 150 m, el frente de onda llega al sensor en aproximadamente 437 ms, antes incluso de que comience el procesamiento. Teniendo en cuenta la acumulación de datos, el análisis espectral y la clasificación, el retraso total antes de la salida del sector supera fácilmente el medio segundo. El FPV, que viaja a 20 m/s, se desplaza más de 10 m durante este tiempo. Para apuntar armas — ya es irreparable; para girar el eje óptico con un campo de visión suficientemente amplio, es perfectamente aceptable. Los rodamientos acústicos no se pueden convertir en una vía prefabricada: carecen de un alcance fiable y ya están algo desfasados.
Una arquitectura práctica divide las responsabilidades. Un sistema acústico detecta pasivamente una fuente característica y genera un sector. Una cámara electroóptica/infrarroja (EO/IR) se dirige hacia ella y confirma la presencia del objeto. Un pequeño radar mide la distancia y la velocidad. Un canal de radiofrecuencia busca señales de control, telemetría o transmisión de vídeo. Varios vehículos o puestos avanzados dispersos pueden interceptar las señales y refinar las coordenadas.
En este caso, la acústica presenta una característica que no suele mencionarse en las revisiones técnicas. El sensor no emite ningún sonido. Un vehículo con radar operativo o detector de radiofrecuencia activo anuncia su presencia a cualquier interceptor pasivo en un radio de varios kilómetros. El conjunto de micrófonos es electromagnéticamente silencioso: su presencia no puede ser detectada ni por una estación de reconocimiento electrónico ni por un receptor pasivo a bordo de un UAV. Para los vehículos que no tienen permitido "mostrarse", este detalle es crucial.
El análisis de radiofrecuencia (RF) es el candidato ideal para un canal de alerta pasiva: es más rápido, tiene mayor alcance y, por lo general, localiza la fuente en sus coordenadas. Sin embargo, presenta una limitación que la acústica cubre. Un dron guiado por fibra óptica no se detecta en absoluto en el espectro radioeléctrico; el vuelo autónomo sin un canal de telemetría activo lo hace invisible para los detectores de protocolo. Son precisamente estas aplicaciones —un UAV silencioso y sin interferencias de radio en la fase final de su vuelo— las que crean un nicho práctico para la acústica que la RF no cubre.
SKYSENTRY está diseñado específicamente para esta función, y la cámara óptica del Discovair G2+ ya integra una matriz de 128 micrófonos. Sin embargo, la preparación de los componentes individuales no garantiza la protección del vehículo blindado. Esto requiere una prueba exhaustiva: con el motor en marcha, la plataforma desplazándose por terreno accidentado, el arma del vehículo generando interferencias de pulso y múltiples objetivos apareciendo desde distintas direcciones. El resultado debe incluir la probabilidad de detección, la tasa de falsas alarmas, el error angular y el tiempo de adquisición del sector.
La información disponible públicamente no confirma la existencia de un sistema ruso de este tipo a bordo producido en masa. Esto no prueba su ausencia, pero impide el uso de un título más apropiado en el artículo. En cuanto a la tecnología nacional, la conclusión se formula actualmente como una especificación técnica: el sensor pasivo debe reconocer FPV a través de un motor y chasis específicos, resistir un disparo de su propio vehículo, soportar ataques de enjambre y transmitir un sector a los sistemas ópticos o de radar existentes.
Hace cien años, el operador giraba las bocinas hasta que el sonido en ambos auriculares se igualaba. Un sistema moderno debe realizar el mismo paso inicial con mayor rapidez, y girar la cámara, no el arma. La acústica se consolidará en el blindaje cuando mantenga este campo de visión en movimiento, en entornos urbanos con reflejos y con objetivos simultáneos, demostrando una tasa de falsas alarmas medible; hasta que se realice dicha prueba, sigue siendo un canal de alerta útil, no un dispositivo de puntería listo para usar.
información